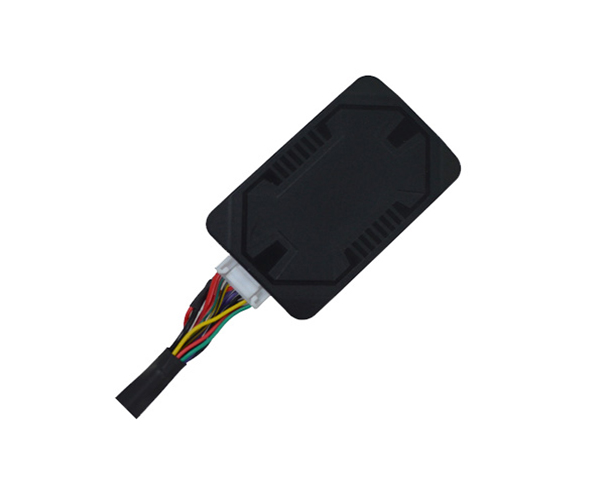


用戶設備部分即GPS 信號接收機。其主要功能是能夠捕獲到按一定衛1星截止角所選擇的待測衛1星,山東gps定位系統,并跟蹤這些衛1星的運行。當接收機捕獲到跟蹤的衛1星信號后,即可測量出接收天線至衛1星的偽距離和距離的變化率,解調出衛1星軌道參數等數據。根據這些數據,接收機中的微處理計算機就可按定位解算方法進行定位計算,計算出用戶所在地理位置的經緯度、高度、速度、時間等信息。

GPS 定位的基本原理:
GPS 定位的基本原理是根據高速運動的衛1星瞬間位置作為己知的起算數據,采用空間距離后方交會的方法,確定待測點的位置。利用GPS 進行定位是以GPS 衛1星和用戶接收機天線之間的距離(或距離差)為基礎,車輛gps定位系統,并根據已知的衛1星瞬時坐標來確定用戶接收機所對應的點位,即待定點的三維坐標(x,y,z),其關鍵是測定用戶接收機天線至GPS 衛1星之間的距離。GPS 定位方式主要有絕1對定位和相對定位兩種。

GPS的空間部分是由24 顆工作衛1星組成,gps定位系統多少錢,它位于距地表20 200km的上空,均勻分布在6 個軌道面上(每個軌道面4 顆) ,軌道傾角為55°。此外,還有4 顆有源備份衛1星在軌運行。衛1星的分布使得在全球任何地方、任何時間都可觀測到4 顆以上的衛1星,并能保持良好定位解算精度的幾何圖象。這就提供了在時間上連續的全球導航能力。九合物聯

 在線客服
 13421344391
 1423715083@qq.com


