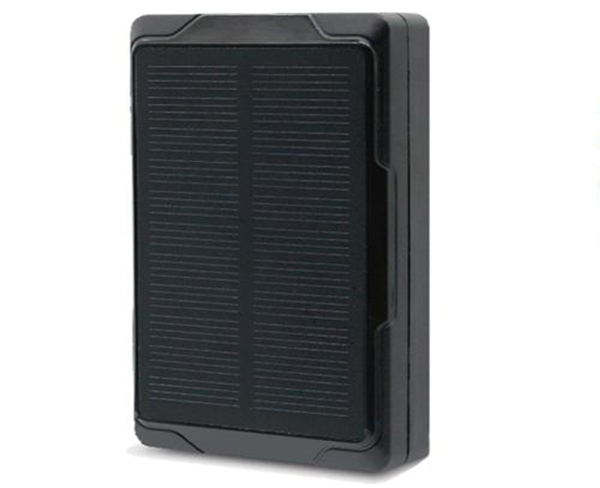


在這種情況下接收機有歷書。有歷書后,gps車輛監控系統安裝,防拆除GPS定位器公司,對GPS定位器時間估計的誤差在20s內,防拆除GPS定位器價格,對地點估計的誤差在100km以內,對速度估計的誤差在25m/s以內。此時定位計算需要從下1載星歷開始。具有GPS防探測、軌跡回放、智能報警、ACC接線、盲區補錄、斷油斷電、電子圍欄、智能休眠以及統一管理等核心功能。


由GPS系統的工作原理可知,星載時鐘的精1確度越高,其定位精度也越高。早期試驗型衛2星采用由霍普1金斯大學研制的石英振蕩器,相對頻率穩定度為10 ? 11/天。誤差為14米。1974年以后,gps衛2星采用銣原子鐘,相對頻率穩定度達到10 ? 12/天,棗莊車輛監控系統,誤差8m。1977年,BOKCK II型采用了馬斯頻率和時間系統公司研制的銫原子鐘后相對穩定頻率達到10 ? 13/天,誤差則降為2.9m。


由于監控點和數據存儲點在一個地方;出現事故后經常發生數據被損壞,錄像取證的作用得不到發揮。在這樣的困境面前,3g/4g車載視頻監控技術的出現為解決這個問題提供了重要的契機。該項技術通過車載3g/4g視頻監控終端,車輛監控系統平臺,以及車上安裝的高清攝像頭,GPS車輛管理系統,就能實現本地高清錄像和遠程無線實時監控的結合,使車輛監控的實用性達到了一個全新的高度。

 在線客服
 13421344391
 1423715083@qq.com


