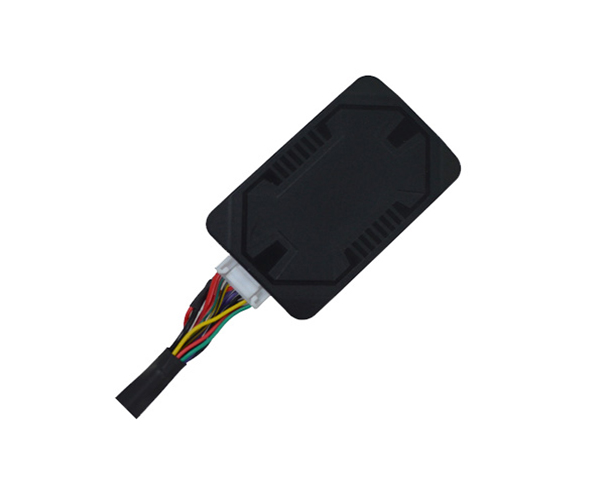


用戶設備部分即GPS 信號接收機。其主要功能是能夠捕獲到按一定衛1星截止角所選擇的待測衛1星,并跟蹤這些衛1星的運行。當接收機捕獲到跟蹤的衛1星信號后,即可測量出接收天線至衛1星的偽距離和距離的變化率,解調出衛1星軌道參數等數據。根據這些數據,接收機中的微處理計算機就可按定位解算方法進行定位計算,計算出用戶所在地理位置的經緯度、高度、速度、時間等信息。

GPS在監視水位變化方面也很有用:
今年7月,研究人員在孟加拉國的恒河與雅魯藏布江交界處安裝了GPS站,工廠車輛定位廠家,目的是測量河流沉積物是否壓實,土地是否正在緩慢下沉,日照車輛定位,使其在熱帶氣旋和海平面上升期間更容易遭受洪水的侵襲。GPS甚至可以幫助海洋學家和水手充當潮汐儀,它們可以準確地跟蹤潮汐變化。這對于世界上那些沒有設置長期潮汐儀的地區可能會有所幫助。

衛1星定位系統一般由三部分組成:空間星座部分,地面監控部分和用戶接收機部分。其中,地面地面監控部分又由三大部分組成:監控站,主控站,注入站。“北斗一號”用戶的定位申請要送回中心控制系統,環衛車車輛定位安裝,中心控制系統解算出用戶的三維位置數據之后再發回用戶,其間要經過地球靜止衛1星走一個來回,再加上衛1星轉發,中心控制系統的處理。


 在線客服
 13421344391
 1423715083@qq.com


