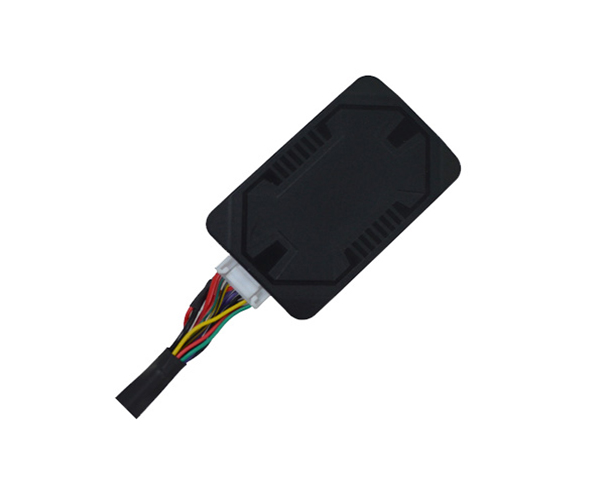


北斗衛1星導航系統中的衛1星數量已超過美國GPS和俄羅斯,成為世界上zui大的衛1星導航系統。同時,進入第三階段的北斗系統服務的全球定位精度已提高到2.5至5米,車輛gps定位系統,速度測量精度為0.2 m / s,定時精度為20納秒,河北車輛定位,文本數量每條消息的消息也增加了。同時,免費為乘客提供約10米的免費定位服務和0.2米/秒的測速服務,為付費用戶提供更的服務。

GPS定位的基本原理是測量出已知位置的衛1星到用戶定位終端之間的距離,然后綜合多顆衛1星的數據就可知道定位終端的具體位置。要達到這一目的,衛1星的位置可以根據星載時鐘所記錄的時間在衛1星星歷中查出。它是從衛1星信號中解調制出來,車輛定位平臺,以50b/s調制在載頻上發射的。導航電文每個主幀中包含5個子幀每幀長6s。前三幀各10個字碼;每三十秒重復一次,gps車輛定位系統,每小時更新一次。

由GPS系統的工作原理可知,星載時鐘的精1確度越高,其定位精度也越高。早期試驗型衛2星采用由霍普1金斯大學研制的石英振蕩器,相對頻率穩定度為10 ? 11/天。誤差為14米。1974年以后,gps衛2星采用銣原子鐘,相對頻率穩定度達到10 ? 12/天,誤差8m。1977年,BOKCK II型采用了馬斯頻率和時間系統公司研制的銫原子鐘后相對穩定頻率達到10 ? 13/天,誤差則降為2.9m。

 在線客服
 13421344391
 1423715083@qq.com


