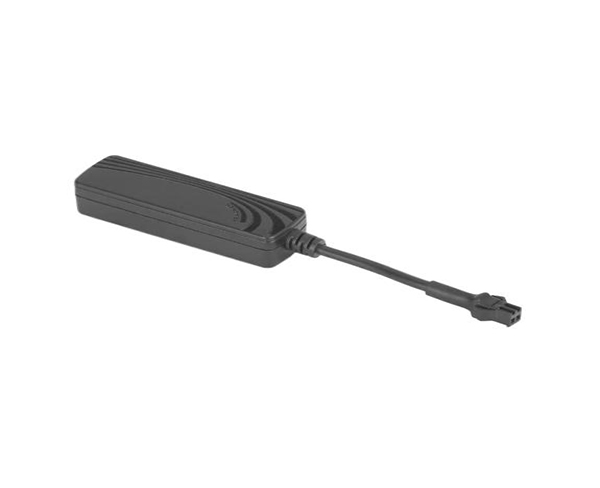
GPS已經經歷了代和第二代,現在已升級到第三代,以保持其在導航定位系統的霸主地位,從目前來看,GPS是范圍內精度高、覆蓋范圍的導航定位系統。在有噪聲干擾的情況下,綜合考慮測距精度、信號帶寬、所需功率及不同識別等問題,定位系統采用了偽隨機碼測距技術。偽隨機碼又稱為偽噪聲碼,是一種可以預先確定并可以重復地產生和,又具有隨機統計特性的二進制碼序列。


GPS接收機將重建載波與接收機內由振蕩器產生的本振信號通過相位計比相,即可得到相位差。根據信號檢測理論的普遍結果,在噪聲為具有均勻功率譜的白噪聲條件下,測距的佳接收機是一個相關接收機。GPS屬于被動式導航系統,在被動式測距系統中,用戶天線只需要接收來自這些的導航定位信號,從而就可測得用戶天線至的距離或距離差。
在有噪聲干擾的情況下,綜合考慮測距精度、信號帶寬、所需功率及不同識別等問題,定位系統采用了偽隨機碼測距技術。地面監控系統還能通過注入站向發布各種指令,調整的軌道及時鐘讀數,修復故障或啟用備用件等。載波相位測量是測定GPS載波信號到接收機天線之間的相位延遲。GPS載波上調制了測距碼和導航電文,接收機接收到信號后,先將載波上的測距碼和電文去掉,重新獲得載波,稱為重建載波。

 在線客服
 13421344391
 1423715083@qq.com


