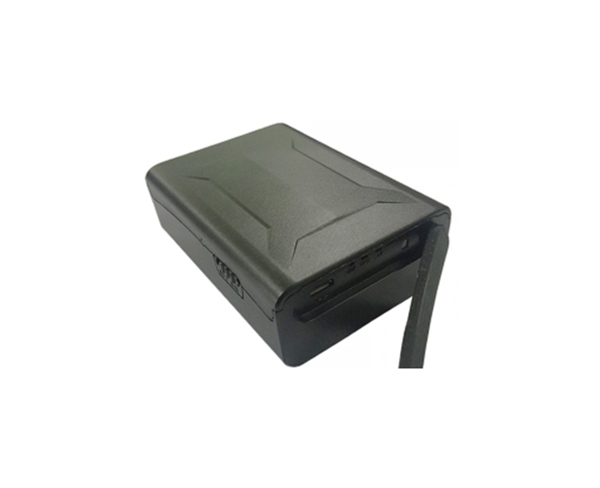


在GPS定位中,對時間的精度要求是極高的。GPS衛1星上是用銫原子鐘來計時的,但是我們不可能為每一個GPS接1收器也配一個銫原子鐘,車輛管理GPS系統,因為一個銫原子鐘的價格可能已經超過了這個GPS設備再加上使用GPS的這輛名貴汽車的價格。同時,由于速度c也會受到空中電離層的影響,濟南GPS系統,因此也會有誤差;再者,GPS衛1星廣播的自己的位置也可能會有誤差。其他等等一些因素也會影響數據的精1確度。


同一輛車上有兩個汽車GPS定位1器,定位監控gps系統,但是顯示出來的位置相差很大。一般放2個汽車定位1器的都是租賃或者風1控行業。他們為了安全起見都會裝2個以上的定1位器。一般分為有線設備和無線設備,那么位置信息不同是正常的,無線設備由于用的是自帶的電源,為了保障待機時長,采用的是基1站定位或者采用一天只啟動一次的模式。還有一種情況是,設備被拆除,脫離了汽車,導致了定位信息不準。

GPS定位的基本原理是測量出已知位置的衛1星到用戶定位終端之間的距離,GPS系統終端,然后綜合多顆衛1星的數據就可知道定位終端的具體位置。要達到這一目的,衛1星的位置可以根據星載時鐘所記錄的時間在衛1星星歷中查出。而用戶到衛1星的距離則通過紀錄衛1星信號傳播到用戶所經歷的時間,再將其乘以光速得到(由于大氣層電離層的干擾,這一距離并不是用戶與衛1星之間的真實距離,而是偽距(PR):當GPS衛1星正常工作時,會不斷地用1和0二進制碼元組成的偽隨機碼(簡稱偽碼)發射導航電文。
 在線客服
 13421344391
 1423715083@qq.com


