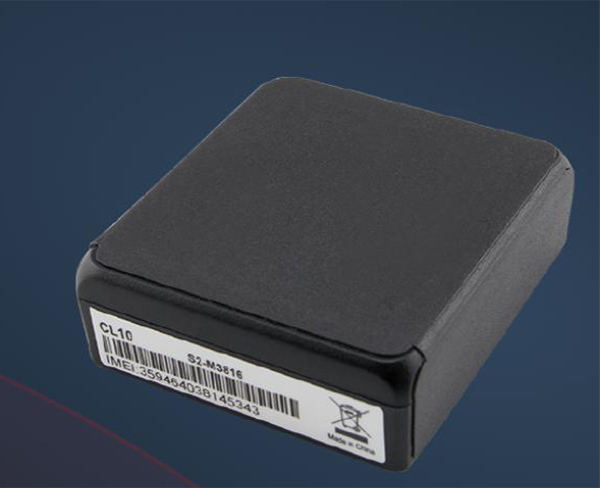


GPS定位器很難做到實時的上傳數據。所謂的軌跡,是靠一個個的數據點連成的線,里程也是根據軌跡線測算出的里程,由于上傳點的缺失,所以軌跡線和里程有誤差是在所難免的。至于在高速上找車,位置誤差大的原因,也是因為車輛在高速上高速行駛,一分鐘一兩公里就出去了。如果時間間隔太長或數據更新不及時,就會造成定位不準這樣的假象。


汽車 GPS 導航系統由兩部分組成:一部分由安裝在汽車工的GPS 接收機和顯示設備組成;另一部分由計算機控制中心組成,兩部分通過定位衛1星進行聯系。計算機控制中心是由機動車管理部門授權和組建的,它負責隨時觀察轄區內指1定監控的汽車的動態和交通情況,因此整個汽車導航系統起碼有兩大功能:一個是汽車蹤跡監控功能,只要將已編碼的 GPS 接收裝置安裝在汽車上,該汽車無論行駛到任何地方都可以通過計算機控制中心的電子地圖上指示出它的所在方位;另一個是駕駛指南功能,車主可以將各個地區的交通線路電子圖存儲在軟盤上,只要在車工接收裝置中插入軟盤,顯示屏上就會立即顯示出該車所在地區的位置及目前的交通狀態,既可輸入要去的目的地,預先編制出1佳行駛路線,又可接受計算機控制中心的指令,選擇汽車行駛的路線和方向。

GPS定位器是內置了GPS模塊和移動通信模塊的終端,廣泛的應用,在我們的社會經濟(jīng jì)領域會創造巨大的經濟價值,還在農業的方向都會產生重要的作用。gps衛1星定位系統的一般應用,可以為我們的農業生產(Produce)提供天氣和水源的探測等非常多領域的應用,總體來說,gps衛1星定位系統的廣泛的使用,大大促進了我們社會的發展。GPS模塊有一個通道數量的參數,例如20通道,東營GPS系統,它表示該模塊1大可以同時和20顆衛1星建立通訊,3顆衛1星是2D定位,GPS系統報價,數據不穩定,模塊只有同時收到3顆以上衛1星信號后,經過復雜運算后才能獲得正確的定位數據。
 在線客服
 13421344391
 1423715083@qq.com


